机器人成本压不下来?一套系统搞定算力与控制

2026年10月22日

AI智能化升级浪潮下,机器人对算力需求持续走高,算力一块板、控制一块板,多硬件对接、层层调试,成本堆高、效率受限,是很多机器人项目的通病。

目前绝大多数机器人项目的硬件架构是这样的:

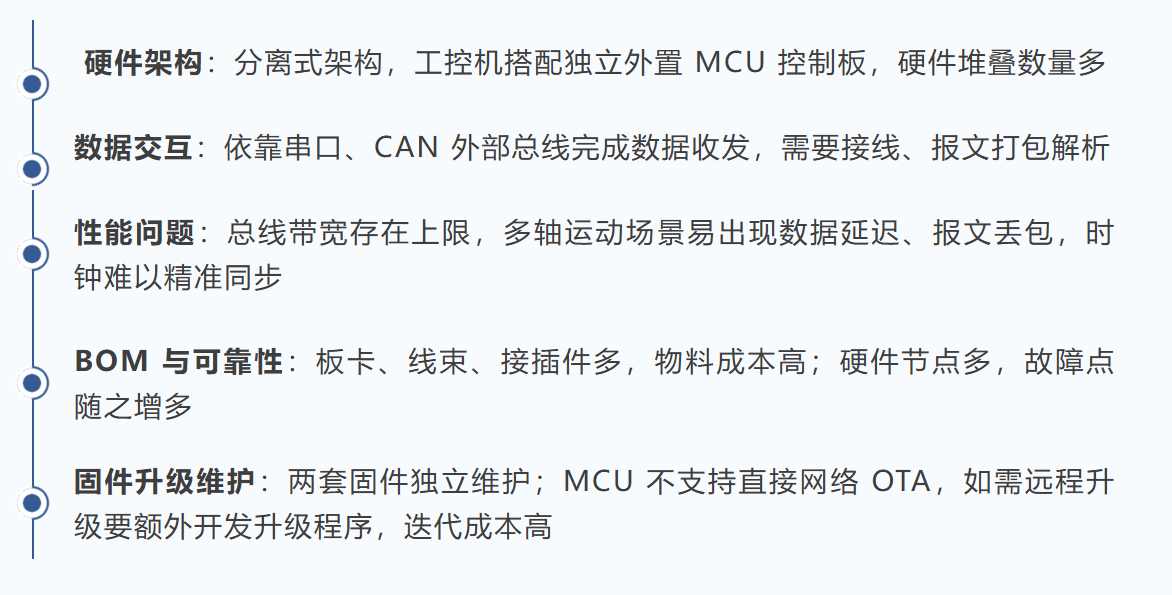
一块SoC板卡运行Ubuntu系统(跑ROS2、视觉AI,非实时算法);一块MCU(STM32)裸跑,负责实时运动控制。

两者是通过串口、CAN、USB进行通讯。

图片


该架构能够沿用至今具备现实合理性:SoC 芯片可完整运行ROS2全套软件,MCU 裸机控制程序逻辑简单、稳定性优异。但伴随行业需求快速迭代、机器人算法复杂度持续提升,再叠加供应链安全层面的风险因素,原有架构潜藏的各类工程痛点开始集中显现。

供应链安全

不少机器人工控板会直接使用 Ubuntu,但隐患很现实。它的主导社区在海外,底层代码我们没法完全说了算,还存在被限制、停供的风险。


通讯效率

很多分离式机器人架构,下层 MCU 和上层工控机依靠串口或者 CAN 来传数据,看着接线简单,实际会遇到通信瓶颈。CAN、串口带宽有限,仅适合少量指令传输。轴数增多、高频回传电机数据时,易出现丢包、延迟增大。


故障点增加

Ubuntu环境中通过colcon工具编译ROS2功能包,MCU 侧用 Keil 或 CubeIDE 烧录固件,两套环境各自维护,互不相通。出问题的时候,光是判断故障在哪一侧就要花不少时间。


BOM成本增加

主控板+MCU 板卡,直接抬高整机 BOM 物料成本,板卡、接插件、线束都要额外花钱,同时也多出一处硬件故障风险点,增加后期维护压力。

这些问题在早期验证阶段不明显,但到产品化和批量交付阶段,会被成倍放大。


固件升级维护难

主控板Ubuntu 系统支持便捷的网络 OTA 迭代更新;MCU 则不同,任何改动都要重新烧写固件,若要实现远程升级,还需单独开发一套升级逻辑,开发负担明显加重。


QSemOS混合部署系统:在一颗SoC上运行多系统,物理隔离


图片

我们基于RK3588硬件平台,使用 QSemOS-MCS混合部署技术,在单颗SoC上同时部署了QSemOS-OEE和QSemOS-RT,两个系统之间实现硬件级别的资源隔离。

图片

混合部署

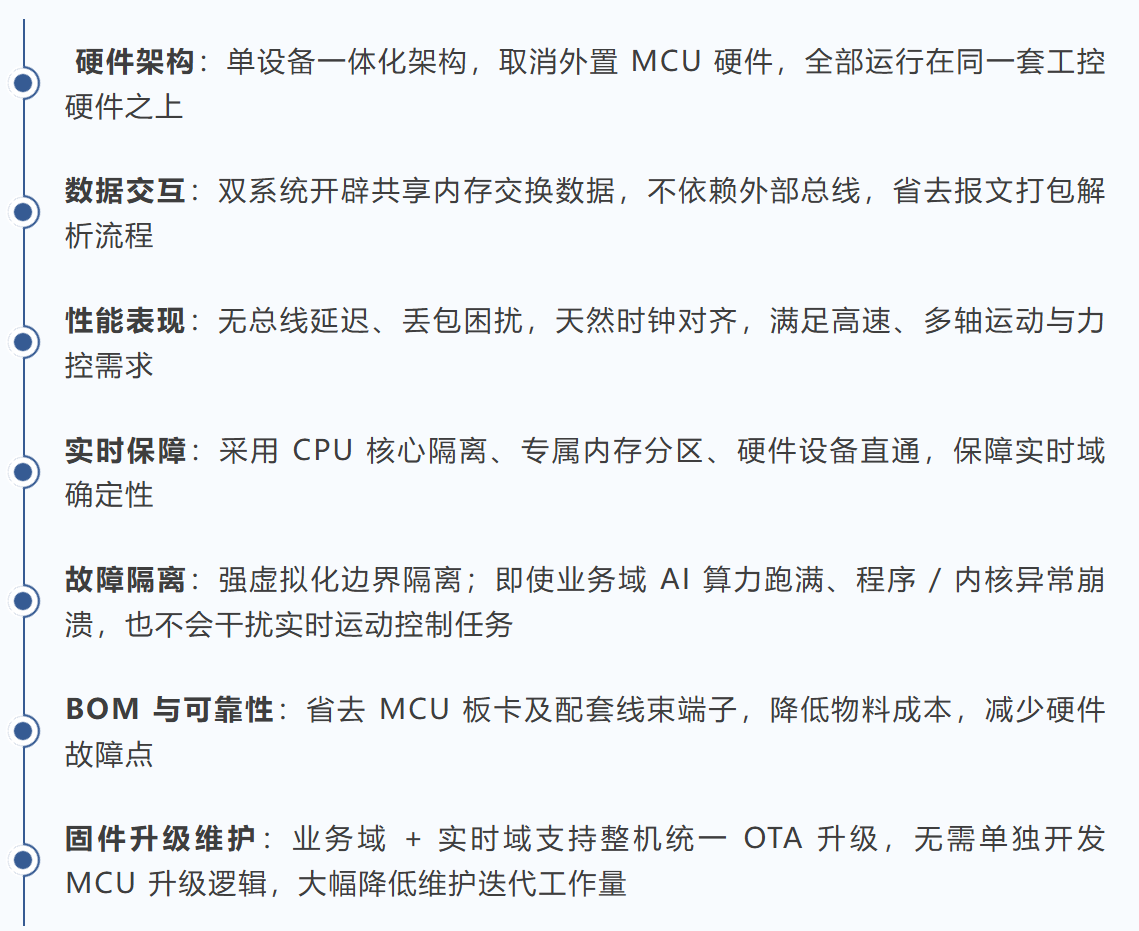
在同一台工控硬件上,通过混合部署,同时运行国产QSemOS-OEE与国产QSemOS-RT。非实时域负责 AI、网络、业务逻辑,实时域直接完成运动控制。省去外置 MCU 板,消除外部总线瓶颈,整套系统支持统一 OTA 升级,同时可全部采用国产软件栈,规避软件供应链风险。

物理资源划分

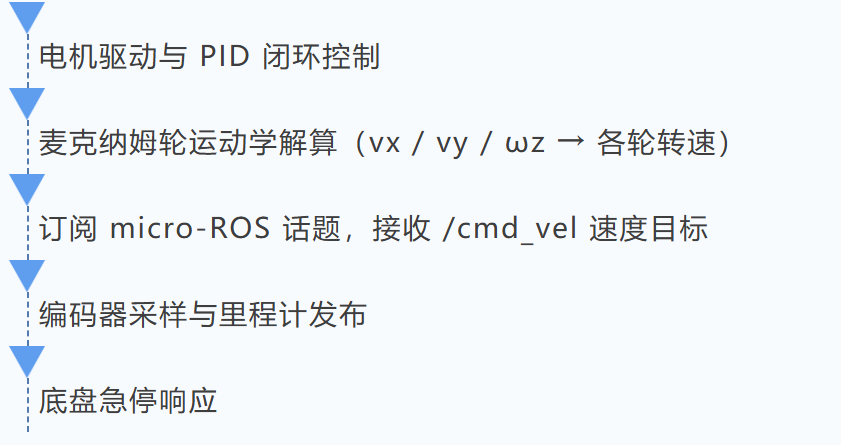
QSemOS-OEE分配6个CPU核心,发布的标准 /cmd_vel 话题,经过micro-ROS Agent 转发,在 QSemOS-RT侧被micro-ROS Client 接收并解析为电机控制指令。QSemOS-OEE完全适配AGIROS,整个链路对 AGIROS上层完全透明,不需要改变任何AGIROS 应用代码。

QSemOS-RT 分配2个 CPU 核心、划定专属内存区间,并且直接接管指定硬件外设。即便 QSemOS-OEE 这边 AI 推理把 CPU 资源占满,或是出现内核模块异常崩溃,也受虚拟化隔离边界限制,不会干扰到 QSemOS-RT 的运动控制任务。

共享内存通讯

两个系统通讯不用走网线、CAN 线这类外部线路传数据,直接共用一块内存。一方写完数据,另一方马上就能读到,省去数据打包、收发的过程,几乎没有延迟。


图片


混合部署三步完成配置


第一步:混合部署环境部署

在 RK3588 开发板上部署 QSemOS-MCS,创建两个操作系统分别为QSemOS-OEE(非实时域)+QSemOS-RT(实时域),按需为每个系统分配物理资源(CPU 核心、内存地址段、外设直通)。


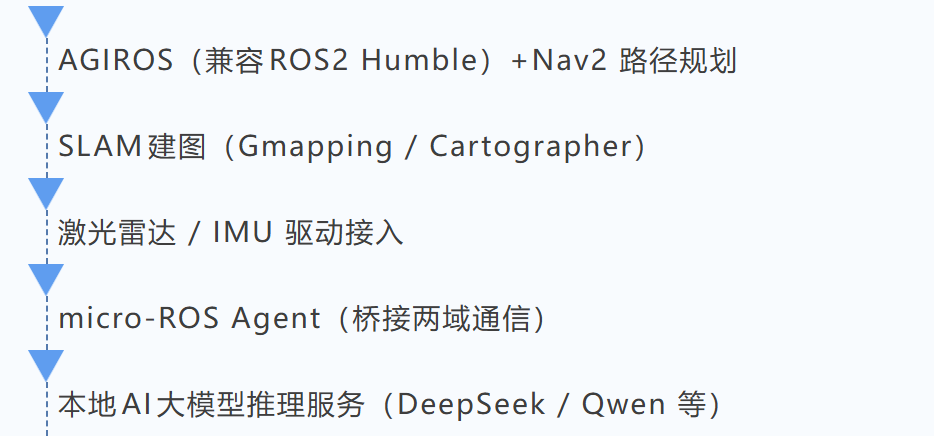
第二步:QSemOS-OEE侧-智能感知与决策


QSemOS-OEE 域完整适配 AGIROS 生态:

ScreenShot_20261022110724.png


第三步:QSemOS-RT侧-运动控制


QSemOS-RT域独占 PWM、编码器、Timer 等外设,实现以下功能:

ScreenShot_20261022110738.png


传统方案 VS 国创算控一体方案


 Ubuntu + 裸机 MCU(工控机 + 外置 MCU 控制板)

ScreenShot_20261022111513.png


QSemOS-OEE + QSemOS-RT(算控一体混合部署)


ScreenShot_20261022111525.png


总结

传统 Ubuntu + 外置 MCU 方案,硬件多、靠总线传数据,容易延迟丢包,两套固件分开维护,升级麻烦,成本高故障点多。

算控一体混合部署取消外置 MCU,同一台设备内用共享内存通信,没有总线带来的各类问题;通过资源隔离保证上层程序出问题也不影响运动控制,硬件更少成本更低,整机可以统一升级,维护更简单。

============ 关于泊川软件(www.qsemos.com)============


 广州泊川软件技术有限公司(简称“泊川软件”)是粤港澳大湾区国家技术创新中心在工业软件领域重点孵化的产业化载体,承接国创工软技术沉淀包括“国创嵌入式基础软件”、“CAX底层共性技术”、“国创垂直优化解决方案”、“工业AI”等核心产品的商业化落地。

基于开源鸿蒙和开源欧拉社区,泊川软件推出国创嵌入式操作系统QSemOS整体解决方案,构建 “1+3+1” 产品架构(混合部署架构MCS+分布式OS和通用OS和实时OS+集成开发环境IDE);同时,基于 openGauss 技术路线,泊川软件推出国创灵梭嵌入式数据库IntarkDB,在资源受限环境下满足端边场景高实时、高安全的严格要求。

国创嵌入式基础软件已服务国家电网、中石化、南方电网、华数机器人、鲁邦通、拓斯达、创维装备、京信通信、广船国际等标杆客户,为能源电力、机器人、高端装备、航天航空、信息通信等关键行业提供全栈自主可控的底层软件支撑。


©2023-2024 粤港澳大湾区国家技术创新中心版权所有 粤ICP备2024327566号 隐私声明 许可协议